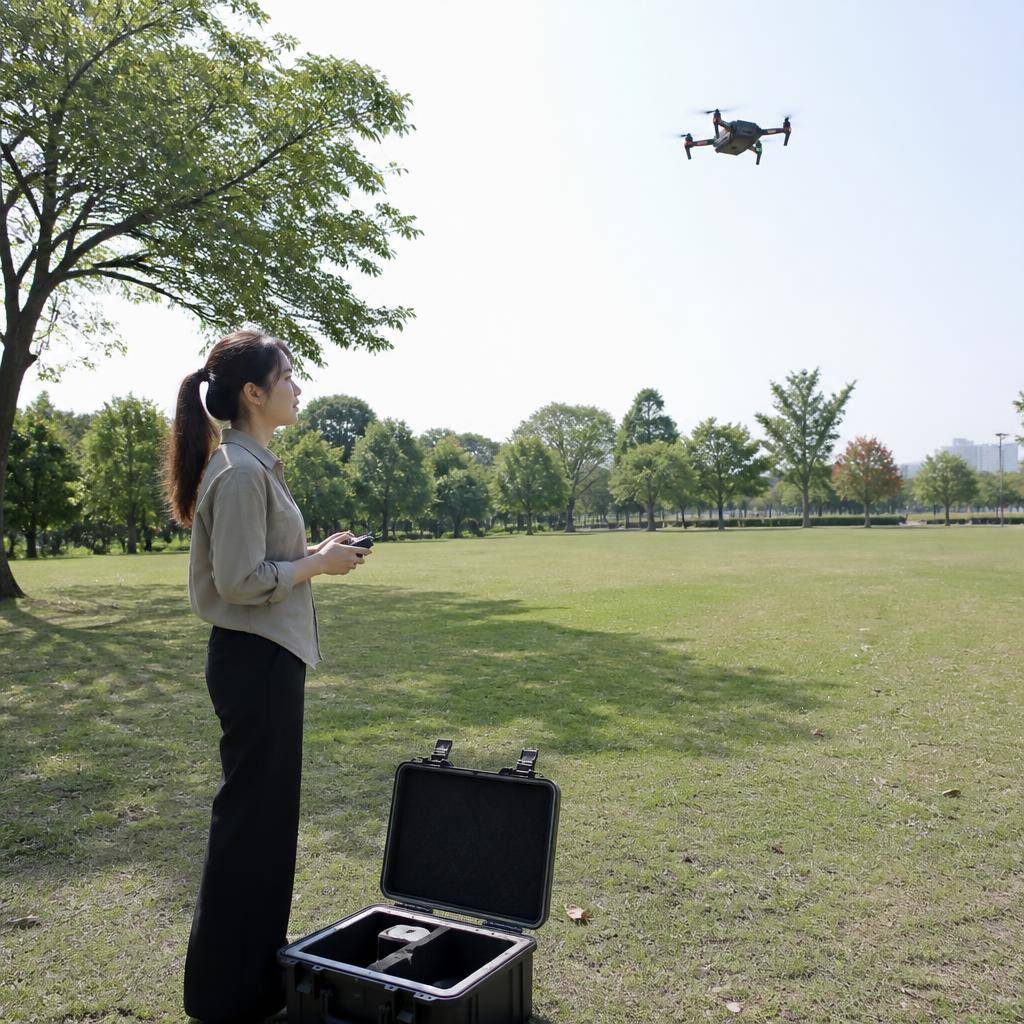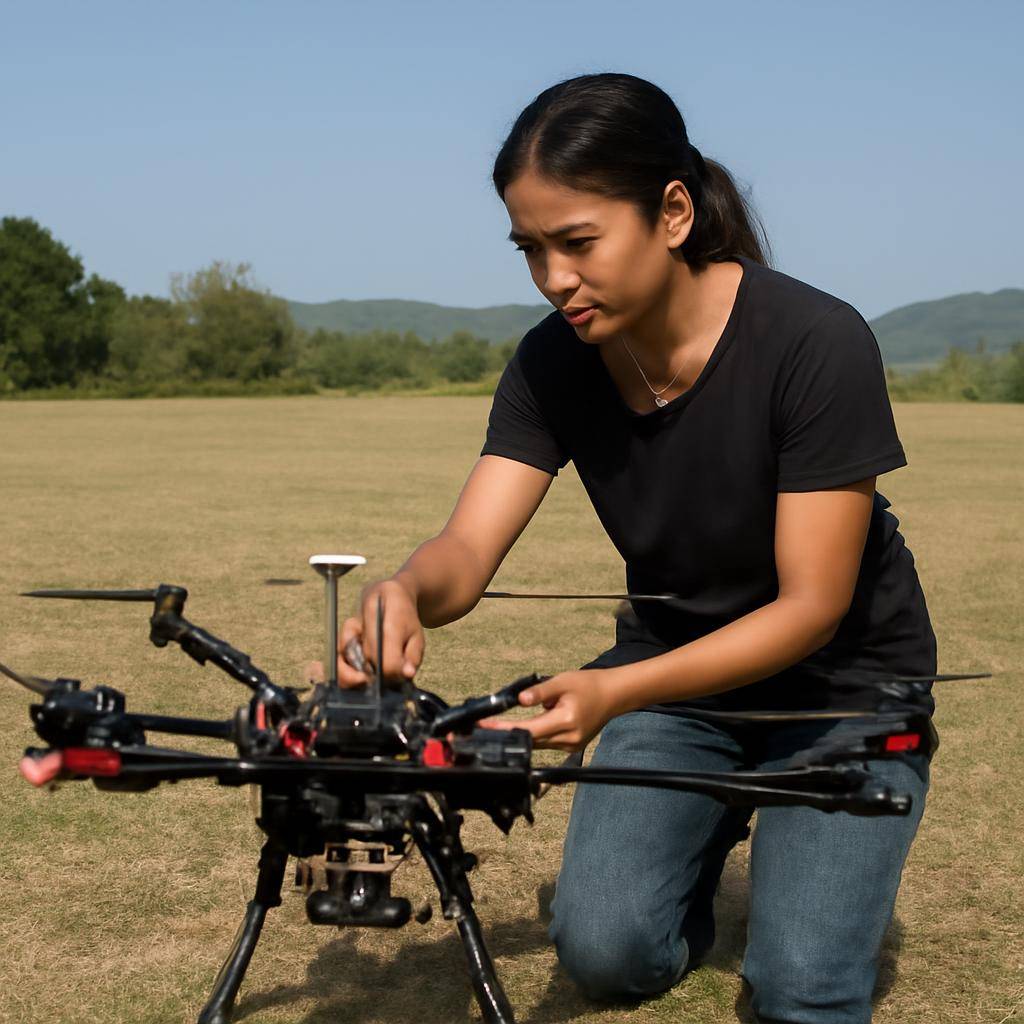
โดรนสมัยใหม่บินได้แม่นยำขึ้นเพราะทำงานประสานกันระหว่างระบบนำทางด้วยดาวเทียม หน่วยวัดแรงเฉื่อย กล้องและเซนเซอร์วัดระยะ ตลอดจนอัลกอริทึมควบคุมการบิน ระบบเหล่านี้ช่วยให้โดรนระบุตำแหน่ง รักษาระดับ และตอบสนองต่อแรงลมหรือสิ่งกีดขวางได้รวดเร็ว อย่างไรก็ตาม ความแม่นยำไม่ได้มาจากเซนเซอร์ตัวใดตัวหนึ่ง แต่เกิดจากการผสานข้อมูล การปรับเทียบ และการออกแบบระบบสำรอง ซึ่งมีความสำคัญทั้งต่อการถ่ายภาพ การสำรวจพื้นที่ การเกษตร และการตรวจสอบโครงสร้างพื้นฐาน
ระบบนำทางของโดรนกำหนดตำแหน่งและทิศทาง
ระบบนำทางของโดรน คือชุดเทคโนโลยีที่ใช้ประมาณตำแหน่ง ความเร็ว และทิศทางของอากาศยาน เพื่อให้ตัวควบคุมการบินสั่งงานได้เหมาะสม โดยทั่วไปประกอบด้วยระบบระบุตำแหน่งด้วยดาวเทียม หน่วยวัดแรงเฉื่อย และเข็มทิศดิจิทัล ข้อมูลจากแต่ละแหล่งมีจุดแข็งและข้อจำกัดต่างกัน จึงมักนำมารวมกันแทนการพึ่งพาแหล่งเดียว
ระบบดาวเทียมช่วยระบุตำแหน่ง
ระบบดาวเทียมนำทาง เช่น จีพีเอส ใช้สัญญาณจากดาวเทียมหลายดวงคำนวณตำแหน่งและเวลา โดรนใช้ข้อมูลนี้สำหรับบินตามพิกัด บันทึกตำแหน่งภาพ และกลับสู่จุดเริ่มต้นเมื่อแบตเตอรี่ต่ำหรือสัญญาณควบคุมขาดหาย แต่ความแม่นยำอาจลดลงเมื่ออยู่ใกล้อาคารสูง ใต้หลังคา หรือในบริเวณที่สัญญาณสะท้อนและถูกรบกวน
สำหรับงานที่ต้องการตำแหน่งละเอียดขึ้น บางระบบใช้การแก้ไขค่าคลาดเคลื่อนจากสถานีฐานหรือบริการแก้ไขผ่านเครือข่าย เช่น วิธีอาร์ทีเค ซึ่งอาจให้ความแม่นยำระดับเซนติเมตรได้ภายใต้เงื่อนไขที่เหมาะสม ทั้งนี้ผลจริงขึ้นอยู่กับคุณภาพเครื่องรับ สภาพท้องฟ้า ระยะจากสถานีฐาน และการเชื่อมต่อข้อมูล จึงไม่ควรถือว่าค่าความแม่นยำสูงสุดเป็นผลที่รับประกันได้ทุกเที่ยวบิน
หน่วยวัดแรงเฉื่อยติดตามการเคลื่อนไหว
หน่วยวัดแรงเฉื่อยประกอบด้วยเครื่องวัดความเร่งและเครื่องวัดอัตราการหมุน ใช้ตรวจจับการเอียง การหมุน และการเปลี่ยนแปลงความเร็วของโดรน ข้อมูลเหล่านี้มีอัตราการอัปเดตสูง จึงช่วยให้ระบบควบคุมตอบสนองต่อการเคลื่อนไหวได้รวดเร็วกว่าการรอข้อมูลตำแหน่งจากดาวเทียมเพียงอย่างเดียว
อย่างไรก็ตาม การคำนวณตำแหน่งจากหน่วยวัดแรงเฉื่อยเพียงอย่างเดียวจะเกิดความคลาดเคลื่อนสะสมเมื่อเวลาผ่านไป ระบบจึงมักใช้ข้อมูลจากดาวเทียม กล้อง หรือเซนเซอร์อื่นมาช่วยปรับแก้ นอกจากนี้ การติดตั้งที่ไม่มั่นคง การสั่นสะเทือนจากใบพัด และการปรับเทียบที่ไม่เหมาะสมยังส่งผลต่อความน่าเชื่อถือของค่าที่วัดได้
การรวมข้อมูลเซนเซอร์เพิ่มความน่าเชื่อถือ
การรวมข้อมูลเซนเซอร์ คือการประมวลผลข้อมูลจากอุปกรณ์หลายชนิดเพื่อสร้างค่าประมาณสถานะการบินที่สอดคล้องกัน ตัวอย่างเช่น ระบบอาจใช้ข้อมูลการหมุนจากหน่วยวัดแรงเฉื่อยร่วมกับตำแหน่งจากดาวเทียมและภาพจากกล้อง วิธีนี้ช่วยชดเชยจุดอ่อนของเซนเซอร์แต่ละชนิด และทำให้โดรนยังรักษาการควบคุมได้เมื่อข้อมูลบางส่วนไม่สมบูรณ์
กล้องช่วยประเมินตำแหน่งและการเคลื่อนที่
ระบบระบุตำแหน่งด้วยภาพใช้กล้องตรวจจับลักษณะของพื้นผิวหรือจุดเด่นในภาพต่อเนื่อง เพื่อประเมินว่าโดรนเคลื่อนที่ไปทางใดและไกลเพียงใด เมื่อนำมารวมกับข้อมูลแรงเฉื่อย จึงช่วยรักษาตำแหน่งได้ในพื้นที่ที่สัญญาณดาวเทียมอ่อน เช่น ภายในอาคารหรือบริเวณใต้สิ่งปกคลุม ทั้งนี้ระบบต้องอาศัยแสงและพื้นผิวที่มีรายละเอียดเพียงพอ พื้นที่มืด พื้นผิวเรียบซ้ำกัน หรือการเคลื่อนที่เร็วเกินไปอาจทำให้ติดตามภาพได้ยาก
เซนเซอร์วัดระยะช่วยหลีกเลี่ยงสิ่งกีดขวาง
เซนเซอร์อัลตราโซนิก อินฟราเรด เรดาร์ และไลดาร์สามารถวัดระยะจากโดรนถึงพื้นหรือวัตถุรอบตัวได้ตามหลักการที่แตกต่างกัน ข้อมูลระยะช่วยควบคุมการบินใกล้พื้น รักษาระดับความสูง และตรวจจับสิ่งกีดขวางบางประเภท แต่ไม่มีเซนเซอร์ชนิดใดตรวจจับได้ทุกสภาพแวดล้อม เช่น แสงจ้า ฝน หมอก วัตถุบางชนิด หรือพื้นผิวสะท้อนอาจกระทบผลการวัด จึงต้องพิจารณาข้อจำกัดของอุปกรณ์และไม่ใช้ระบบหลีกเลี่ยงสิ่งกีดขวางแทนการเฝ้าระวังของผู้ควบคุม
ระบบควบคุมการบินรักษาเสถียรภาพและเส้นทาง
ระบบควบคุมการบินรับข้อมูลจากเซนเซอร์ แล้วคำนวณคำสั่งไปยังมอเตอร์เพื่อปรับการเอียง การหมุน และแรงยก เป้าหมายคือทำให้โดรนเคลื่อนที่ตามคำสั่งหรือรักษาสภาพการบินที่กำหนด แม้มีแรงรบกวนจากลม น้ำหนักบรรทุก หรือการเปลี่ยนทิศทางอย่างรวดเร็ว
ตัวควบคุมปรับมอเตอร์แบบต่อเนื่อง
ตัวควบคุมการบินเปรียบเทียบค่าที่ต้องการกับค่าที่วัดได้ แล้วปรับความเร็วของมอเตอร์เพื่อลดความแตกต่าง ตัวควบคุมแบบพีไอดีเป็นแนวทางที่ใช้แพร่หลาย โดยพิจารณาความคลาดเคลื่อนปัจจุบัน ความคลาดเคลื่อนที่สะสม และแนวโน้มการเปลี่ยนแปลง การตั้งค่าที่เหมาะสมทำให้ตอบสนองได้รวดเร็วและลดการแกว่ง แต่การตั้งค่าที่ไม่เหมาะอาจทำให้บินกระตุกหรือแก้แรงรบกวนได้ไม่ดี
การวางแผนเส้นทางคำนึงถึงข้อจำกัดจริง
การบินตามจุดพิกัดช่วยให้โดรนทำภารกิจซ้ำได้ เช่น สำรวจแปลงเกษตรหรือถ่ายภาพแนวโครงสร้าง แต่เส้นทางที่วางไว้ต้องสอดคล้องกับความเร็ว ระยะเบรก ระดับความสูง แบตเตอรี่ และสภาพลม การบินอัตโนมัติจึงไม่ใช่เพียงการเชื่อมจุดบนแผนที่ แต่ต้องมีการติดตามสถานะจริงและกำหนดเงื่อนไขให้หยุดหรือกลับเมื่อเกิดความผิดปกติ
การสอบเทียบและสภาพแวดล้อมส่งผลต่อความแม่นยำ
แม้มีเซนเซอร์และซอฟต์แวร์ที่ทันสมัย ความแม่นยำของโดรนยังขึ้นอยู่กับการติดตั้ง การสอบเทียบ และสภาพแวดล้อม ก่อนบินควรตรวจสอบเข็มทิศ หน่วยวัดแรงเฉื่อย ใบพัด แบตเตอรี่ และการรับสัญญาณตามคำแนะนำของผู้ผลิต รวมถึงตรวจสอบว่ามีการอัปเดตซอฟต์แวร์หรือเปลี่ยนแปลงน้ำหนักบรรทุกที่อาจกระทบสมดุลหรือไม่
ลมกระโชก ฝน อุณหภูมิที่ไม่เหมาะสม สัญญาณรบกวน และสนามแม่เหล็กจากโลหะหรืออุปกรณ์ไฟฟ้าล้วนทำให้การบินคลาดเคลื่อนได้ ผู้ควบคุมควรเลือกพื้นที่ทดสอบที่ปลอดภัย ทดลองการทำงานของระบบกลับจุดเริ่มต้น และเว้นระยะจากคนกับสิ่งกีดขวาง การประเมินความเสี่ยงและปฏิบัติตามกฎการบินในพื้นที่เป็นส่วนหนึ่งของความแม่นยำที่ใช้งานได้จริง ไม่ใช่เพียงเรื่องความปลอดภัยแยกต่างหาก
การใช้งานจริงแสดงให้เห็นคุณค่าของการบินแม่นยำ
ในการสำรวจและทำแผนที่ โดรนสามารถบินตามแนวเก็บภาพที่กำหนด แล้วนำภาพซ้อนทับกันไปสร้างแผนที่หรือแบบจำลองสามมิติ ความสม่ำเสมอของตำแหน่งและความสูงช่วยให้ข้อมูลเปรียบเทียบระหว่างเที่ยวบินได้ดีขึ้น ขณะที่งานเกษตรใช้เส้นทางบินเป็นระบบเพื่อสำรวจสุขภาพพืชหรือกระจายสารตามพื้นที่เป้าหมาย โดยต้องคำนึงถึงข้อกำหนดด้านความปลอดภัยและการใช้สารเคมีด้วย
งานตรวจสอบสะพาน สายไฟ และหลังคาอาคารอาศัยการควบคุมตำแหน่งเพื่อเก็บภาพจากระยะและมุมที่เหมาะสม อย่างไรก็ดี ความแม่นยำของเที่ยวบินไม่รับประกันความถูกต้องของผลวิเคราะห์โดยอัตโนมัติ ผู้ใช้งานยังต้องตรวจสอบคุณภาพภาพ การอ้างอิงพิกัด สภาพแสง และวิธีประมวลผลก่อนนำข้อมูลไปใช้ตัดสินใจ
บทสรุป: ความแม่นยำเกิดจากการทำงานร่วมกัน
การบินที่แม่นยำของโดรนเกิดจากระบบนำทางที่ระบุตำแหน่งและทิศทาง การรวมข้อมูลจากดาวเทียม หน่วยวัดแรงเฉื่อย กล้อง และเซนเซอร์วัดระยะ ตลอดจนระบบควบคุมที่ปรับมอเตอร์และติดตามเส้นทางอย่างต่อเนื่อง การสอบเทียบ การรับมือกับข้อจำกัดของสภาพแวดล้อม และการตรวจสอบก่อนบินมีความสำคัญไม่แพ้ความสามารถของอุปกรณ์
ผู้สนใจควรเริ่มจากศึกษาคู่มือของโดรน ทดสอบระบบในพื้นที่เปิดโล่งและปลอดภัย และตรวจสอบข้อกำหนดการบินของหน่วยงานที่เกี่ยวข้องก่อนทำภารกิจ เมื่อเข้าใจทั้งศักยภาพและข้อจำกัดของเทคโนโลยี ก็จะเลือกใช้โดรนได้เหมาะกับงานและลดความเสี่ยงจากการคาดหวังความแม่นยำเกินจริง
แหล่งข้อมูลสำหรับอ่านเพิ่มเติม: องค์การบริหารการบินแห่งสหรัฐอเมริกา เรื่องระบบอากาศยานไร้คนขับและความปลอดภัยในการบิน; องค์การบริหารการบินและอวกาศแห่งชาติ เรื่องระบบกำหนดตำแหน่งบนโลก; และเอกสารของผู้ผลิตระบบกำหนดตำแหน่งและอุปกรณ์วัดแรงเฉื่อยเกี่ยวกับการแก้ไขค่าคลาดเคลื่อนและการรวมข้อมูลเซนเซอร์